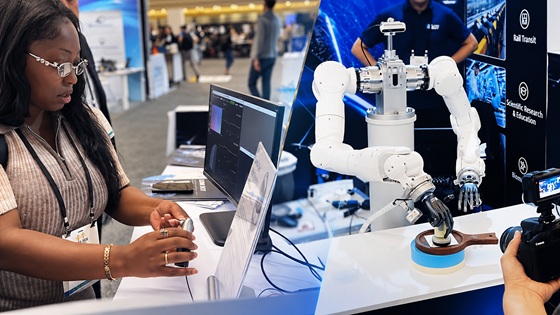
Op IROS 2026 verschuift de aandacht bij physical AI steeds nadrukkelijker van alleen kijken naar daadwerkelijk voelen. Sharpa, LumiBot en Daimon Robotics tonen in Pittsburgh nieuwe robothanden, tactiele sensoren en systemen voor het verzamelen van fysieke trainingsdata. De gezamenlijke boodschap is duidelijk: wie robots complexere taken wil laten uitvoeren, heeft meer nodig dan camera’s en grotere AI-modellen.
De afgelopen jaren draaide veel ontwikkeling binnen embodied AI om betere modellen die beeld, taal en acties aan elkaar koppelen. Maar zodra een robot een object moet vastpakken, verplaatsen, indrukken of precies positioneren, blijkt visuele informatie alleen onvoldoende.
Een camera kan zien waar een object ligt en hoe het eruitziet. Maar een robot merkt pas tijdens het contact of iets uit de vingers glijdt, hoeveel druk wordt uitgeoefend of hoe een flexibel materiaal reageert. Precies daar ligt een van de belangrijkste uitdagingen voor de volgende generatie robots.
Dat is goed zichtbaar op IROS 2026. Sharpa, LumiBot en Daimon Robotics kiezen ieder hun eigen aanpak, maar richten zich alle drie op dezelfde bottleneck: hoe geef je robots meer gevoel voor fysiek contact, en hoe zet je die informatie vervolgens om in bruikbare trainingsdata?
Sharpa bouwt een complete keten rond handmanipulatie
Sharpa introduceert op IROS drie nieuwe producten: de D01-manipulatierobot, de W02-robothand en de AE01-datahandschoen.
De D01 beschikt over twee robotarmen met ieder zeven vrijheidsgraden en is uitgerust met Sharpa’s Wave-handen. Ook delen van het robotlichaam zijn voorzien van elektronische huid. Volgens het bedrijf haalt het uiteinde van de arm een snelheid van meer dan 10,5 meter per seconde en werkt de besturing met een frequentie van 1.000 Hz. De herhaalnauwkeurigheid zou 0,2 millimeter bedragen.
De elektronische huid registreert aanraking met een frequentie van 100 Hz. Sharpa noemt daarbij een krachtsresolutie van 0,2 newton.
Daarnaast toont het bedrijf de W02, een robothand met 21 actief aangestuurde vrijheidsgraden en een gewicht van minder dan 750 gram. De vingertoppen bevatten tactiele sensoren, terwijl ook de vingers en handpalm zijn voorzien van elektronische huid.
Volgens Sharpa kunnen de sensoren in de vingertoppen krachten meten van 5 millinewton tot 30 newton, met een ruimtelijke resolutie van één millimeter. De hand is bedoeld voor nauwkeurige manipulatie van kleine en smalle voorwerpen en heeft een IP54-classificatie.
Met de AE01-datahandschoen richt Sharpa zich op het verzamelen van menselijke demonstraties. De handschoen gebruikt 22 encoders om handbewegingen vast te leggen en geeft de gebruiker voelbare feedback via de vingertoppen. De geregistreerde bewegingen kunnen worden ingezet voor teleoperatie of als trainingsdata voor robots.
Daarmee bouwt Sharpa niet alleen hardware om taken uit te voeren, maar ook apparatuur om nieuwe robotdata te produceren.
LumiBot pakt het dataprobleem aan
Bij LumiBot ligt de nadruk nog sterker op trainingsdata. Het bedrijf, dat in 2025 werd opgericht, laat op IROS zijn Lumi-Dex-robothanden, Lumi-Tac-sensoren, het Lumi-Mind-model en een eigen systeem voor dataverzameling zien.
Volgens LumiBot ontbreekt het de sector nog aan voldoende hoogwaardige data voor complexe manipulatie. Vooral datasets waarin veel vrijheidsgraden van robothanden worden gecombineerd met tastinformatie zijn volgens het bedrijf schaars.
Daarom ontwikkelt LumiBot de hand, sensoren, dataverzameling en het AI-model als één geheel.
Op IROS demonstreert het bedrijf onder meer de Lumi-Dex-21. Daarnaast toont het een hand die is ontworpen voor langdurige inzet. Een actief gekoelde gewrichtsmodule moet de bedrijfstemperatuur rond de 50 graden Celsius houden. LumiBot stelt dat het systeem meer dan 5.000 uur zonder belasting continu kan draaien.
Voor tastwaarneming gebruikt het bedrijf de Lumi-Tac V2. Deze sensor combineert camerabeelden met informatie over aanraking. LumiBot noemt een ruimtelijke resolutie van 10 micrometer, een nauwkeurigheid van 0,02 newton bij krachtmeting en een opnamesnelheid van 120 beelden per seconde.
De verzamelde gegevens kunnen vervolgens worden gebruikt door Lumi-Mind, een model waarin beeld, tast, taal en robotacties samenkomen. Tastinformatie wordt daarbij ingezet om bewegingen tijdens contact met objecten bij te sturen.
Met Lumi-Cap heeft het bedrijf ook een infrastructuur ontwikkeld voor dataverzameling. Daarin worden onder meer beelden vanuit het perspectief van de gebruiker, teleoperatie en automatische verwerking gecombineerd.
Tijdens IROS liet LumiBot een Lumi-Dex-11-hand verschillende handelingen achter elkaar uitvoeren. De robot pakte een stempel, maakte een afdruk, verplaatste een schaal en overhandigde een kaart. Volgens het bedrijf paste het systeem zijn aanpak aan wanneer mensen de taak verstoorden. Het gaat daarbij om een demonstratie van LumiBot zelf en niet om een onafhankelijke benchmark.
Daimon maakt tastzin onderdeel van het wereldmodel
Daimon Robotics zet tastinformatie centraal in zijn complete software- en sensorstack. Het bedrijf presenteert op IROS een infrastructuur waarin sensoren, dataverzameling en een wereldmodel met elkaar worden verbonden.
De DM-Tac-sensoren van Daimon maken gebruik van visuele tactiele waarneming. Volgens het bedrijf registreren ze meer dan twaalf soorten tastinformatie via ruim 110.000 meetpunten.
Op IROS toont Daimon onder meer toepassingen waarbij sensoren onder water werken, duurzaamheidstests ondergaan en worden gebruikt om vast te stellen of verpakkingen leeg zijn.
De volgende stap is Data-Nexus, een platform waarin hardware, communicatie, verwerking en evaluatie samenkomen. Het systeem moet continu gegevens verzamelen over fysieke interacties tussen robot en omgeving.
Bovenop die infrastructuur draait Daimon-TWM, het tactiele wereldmodel van het bedrijf. Waar veel robotmodellen vooral op camerabeelden vertrouwen, verwerkt Daimon-TWM ook informatie die tijdens direct contact ontstaat.
Op IROS demonstreert het bedrijf twee autonome taken. In de eerste pakt een robot kleine gegraveerde kralen op en rijgt deze aan een flexibel koord. In een tweede toepassing voert de robot meerdere stappen uit bij het bedrukken van een canvas tas, waaronder positioneren, folie verwijderen en druk uitoefenen.
Volgens Daimon gebruikt het systeem tastinformatie om zijn bewegingen tijdens het uitvoeren van de taak aan te passen.
De volgende AI-bottleneck is fysiek
De drie presentaties onderstrepen een bredere ontwikkeling binnen physical AI. De race draait niet meer alleen om grotere modellen of meer cameradata. Voor robots die echt in de fysieke wereld moeten functioneren, wordt de kwaliteit van contactinformatie steeds belangrijker.
Dat verandert ook de eisen aan robotica. Een betere hand alleen is niet genoeg. Ook sensoren, dataverzameling en AI-modellen moeten nauw op elkaar aansluiten.
Daarmee verschuift de uitdaging van zien naar begrijpen wat er tijdens een handeling daadwerkelijk gebeurt.
De claims van Sharpa, LumiBot en Daimon zijn vooralsnog grotendeels gebaseerd op eigen tests en demonstraties. Of deze systemen ook bij langdurig industrieel gebruik dezelfde prestaties leveren, moet nog blijken.
Maar de trend op IROS is moeilijk te missen: de volgende stap in physical AI wordt niet alleen bepaald door wat robots kunnen zien, maar vooral door wat ze kunnen voelen.